Занятие 24
Робот едет по линии
- Устройство из жизни
- Робот-пылесос, складской робот.
- Новые слова и блоки
- датчик линии, «видит линию — поворачиваем туда», память робота
- Модули на пару
- 2 модуля датчика линии, 2 модуля светодиодов; шасси с моторами — по возможности
- В PinHIL
- Игра «Гонки по линии», трасса 1 — восемь датчиков на D2–D9 (HIGH — над линией), левый мотор D11 и D12, правый D10 и D13 ЕСТЬ · Робот-подсказчик — в лаборатории, датчики линии изображают переключатели ЕСТЬ
- Без компьютера
- Слепой робот
- Игра
- Классная гонка по линии ЕСТЬ
Что делаем сегодня
Робот-пылесос объезжает мебель, складской робот возит коробки по линиям на полу. Сегодня ваш робот поедет по линии — в игре «Гонки по линии», а на столе станет роботом-подсказчиком.
Новые слова
- Датчик линии — видит, под ним чёрное или белое.
- «Видит линию — поворачиваем туда» — главное правило.
- Память робота — куда он рулил в прошлый раз.
Робот на дорожке
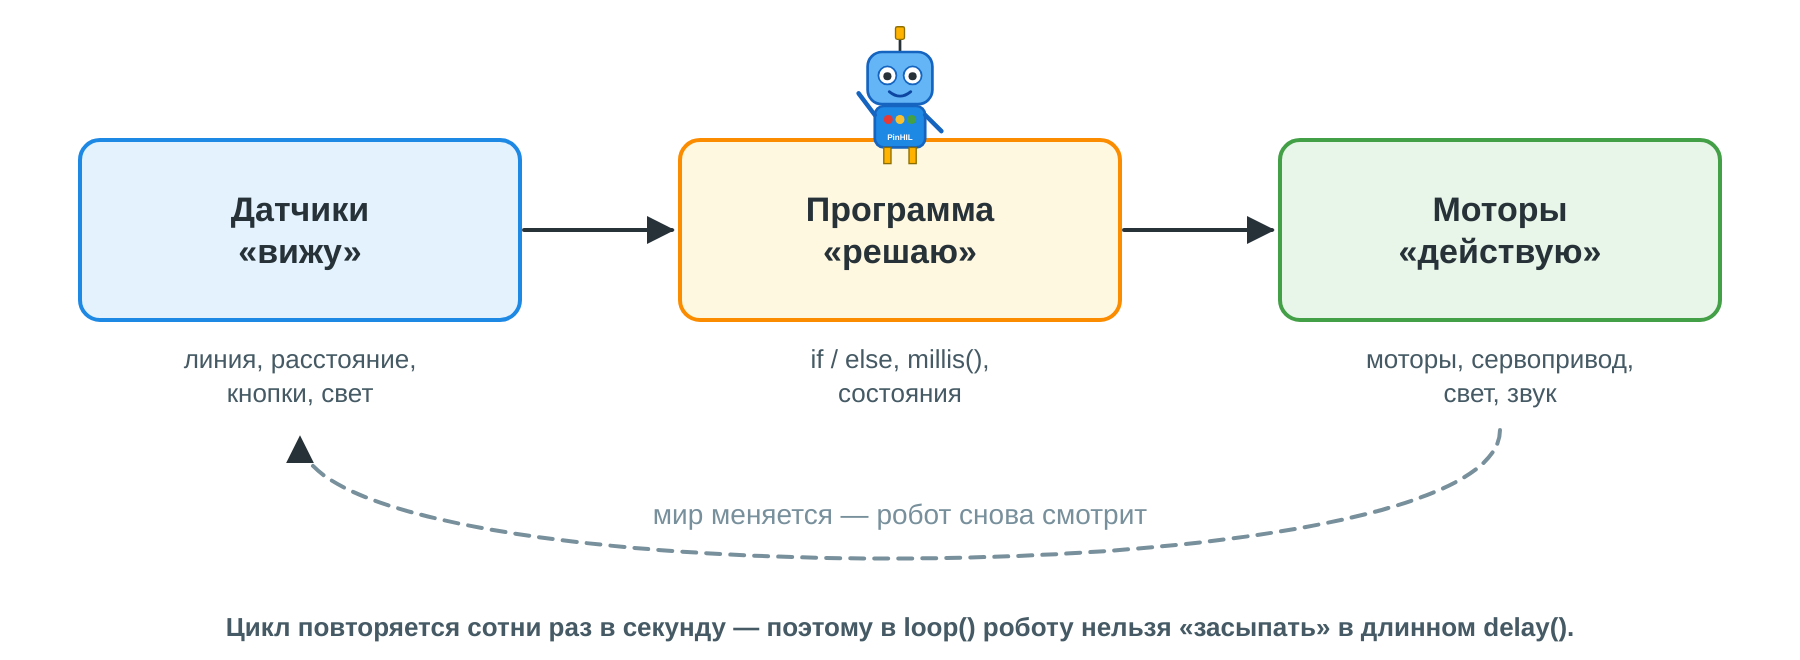
Датчики → решение → моторы
У Пина-робота два «глаза» внизу — слева и справа от чёрной дорожки. Дорожка повернула влево — левый глаз увидел чёрное: линия ушла влево. Левое колесо тише, правое быстрее — и робот поворачивает.
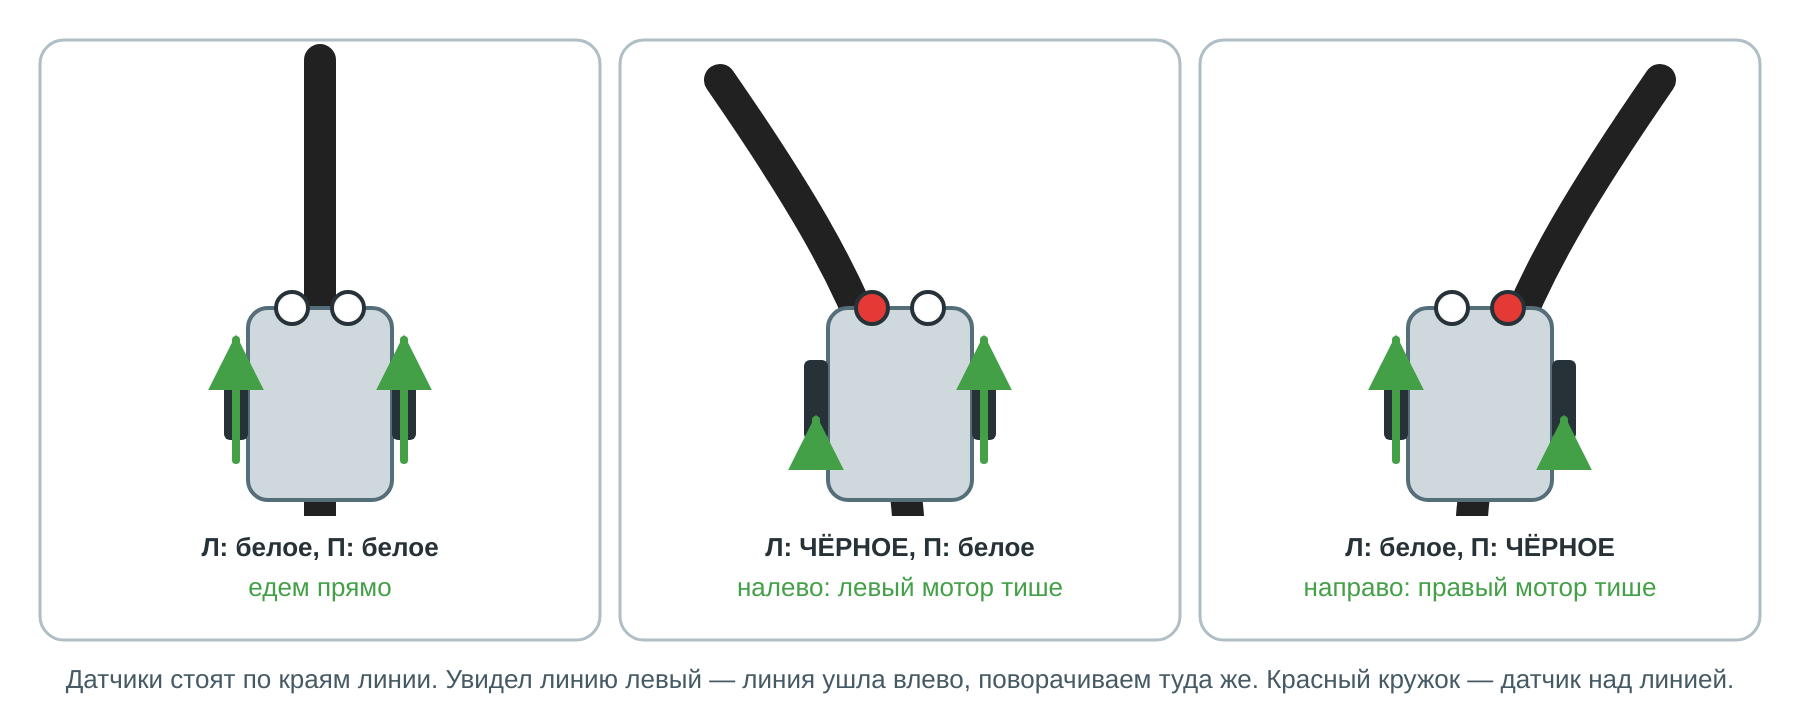
Робот поворачивает туда, где датчик увидел линию
Собери блоки
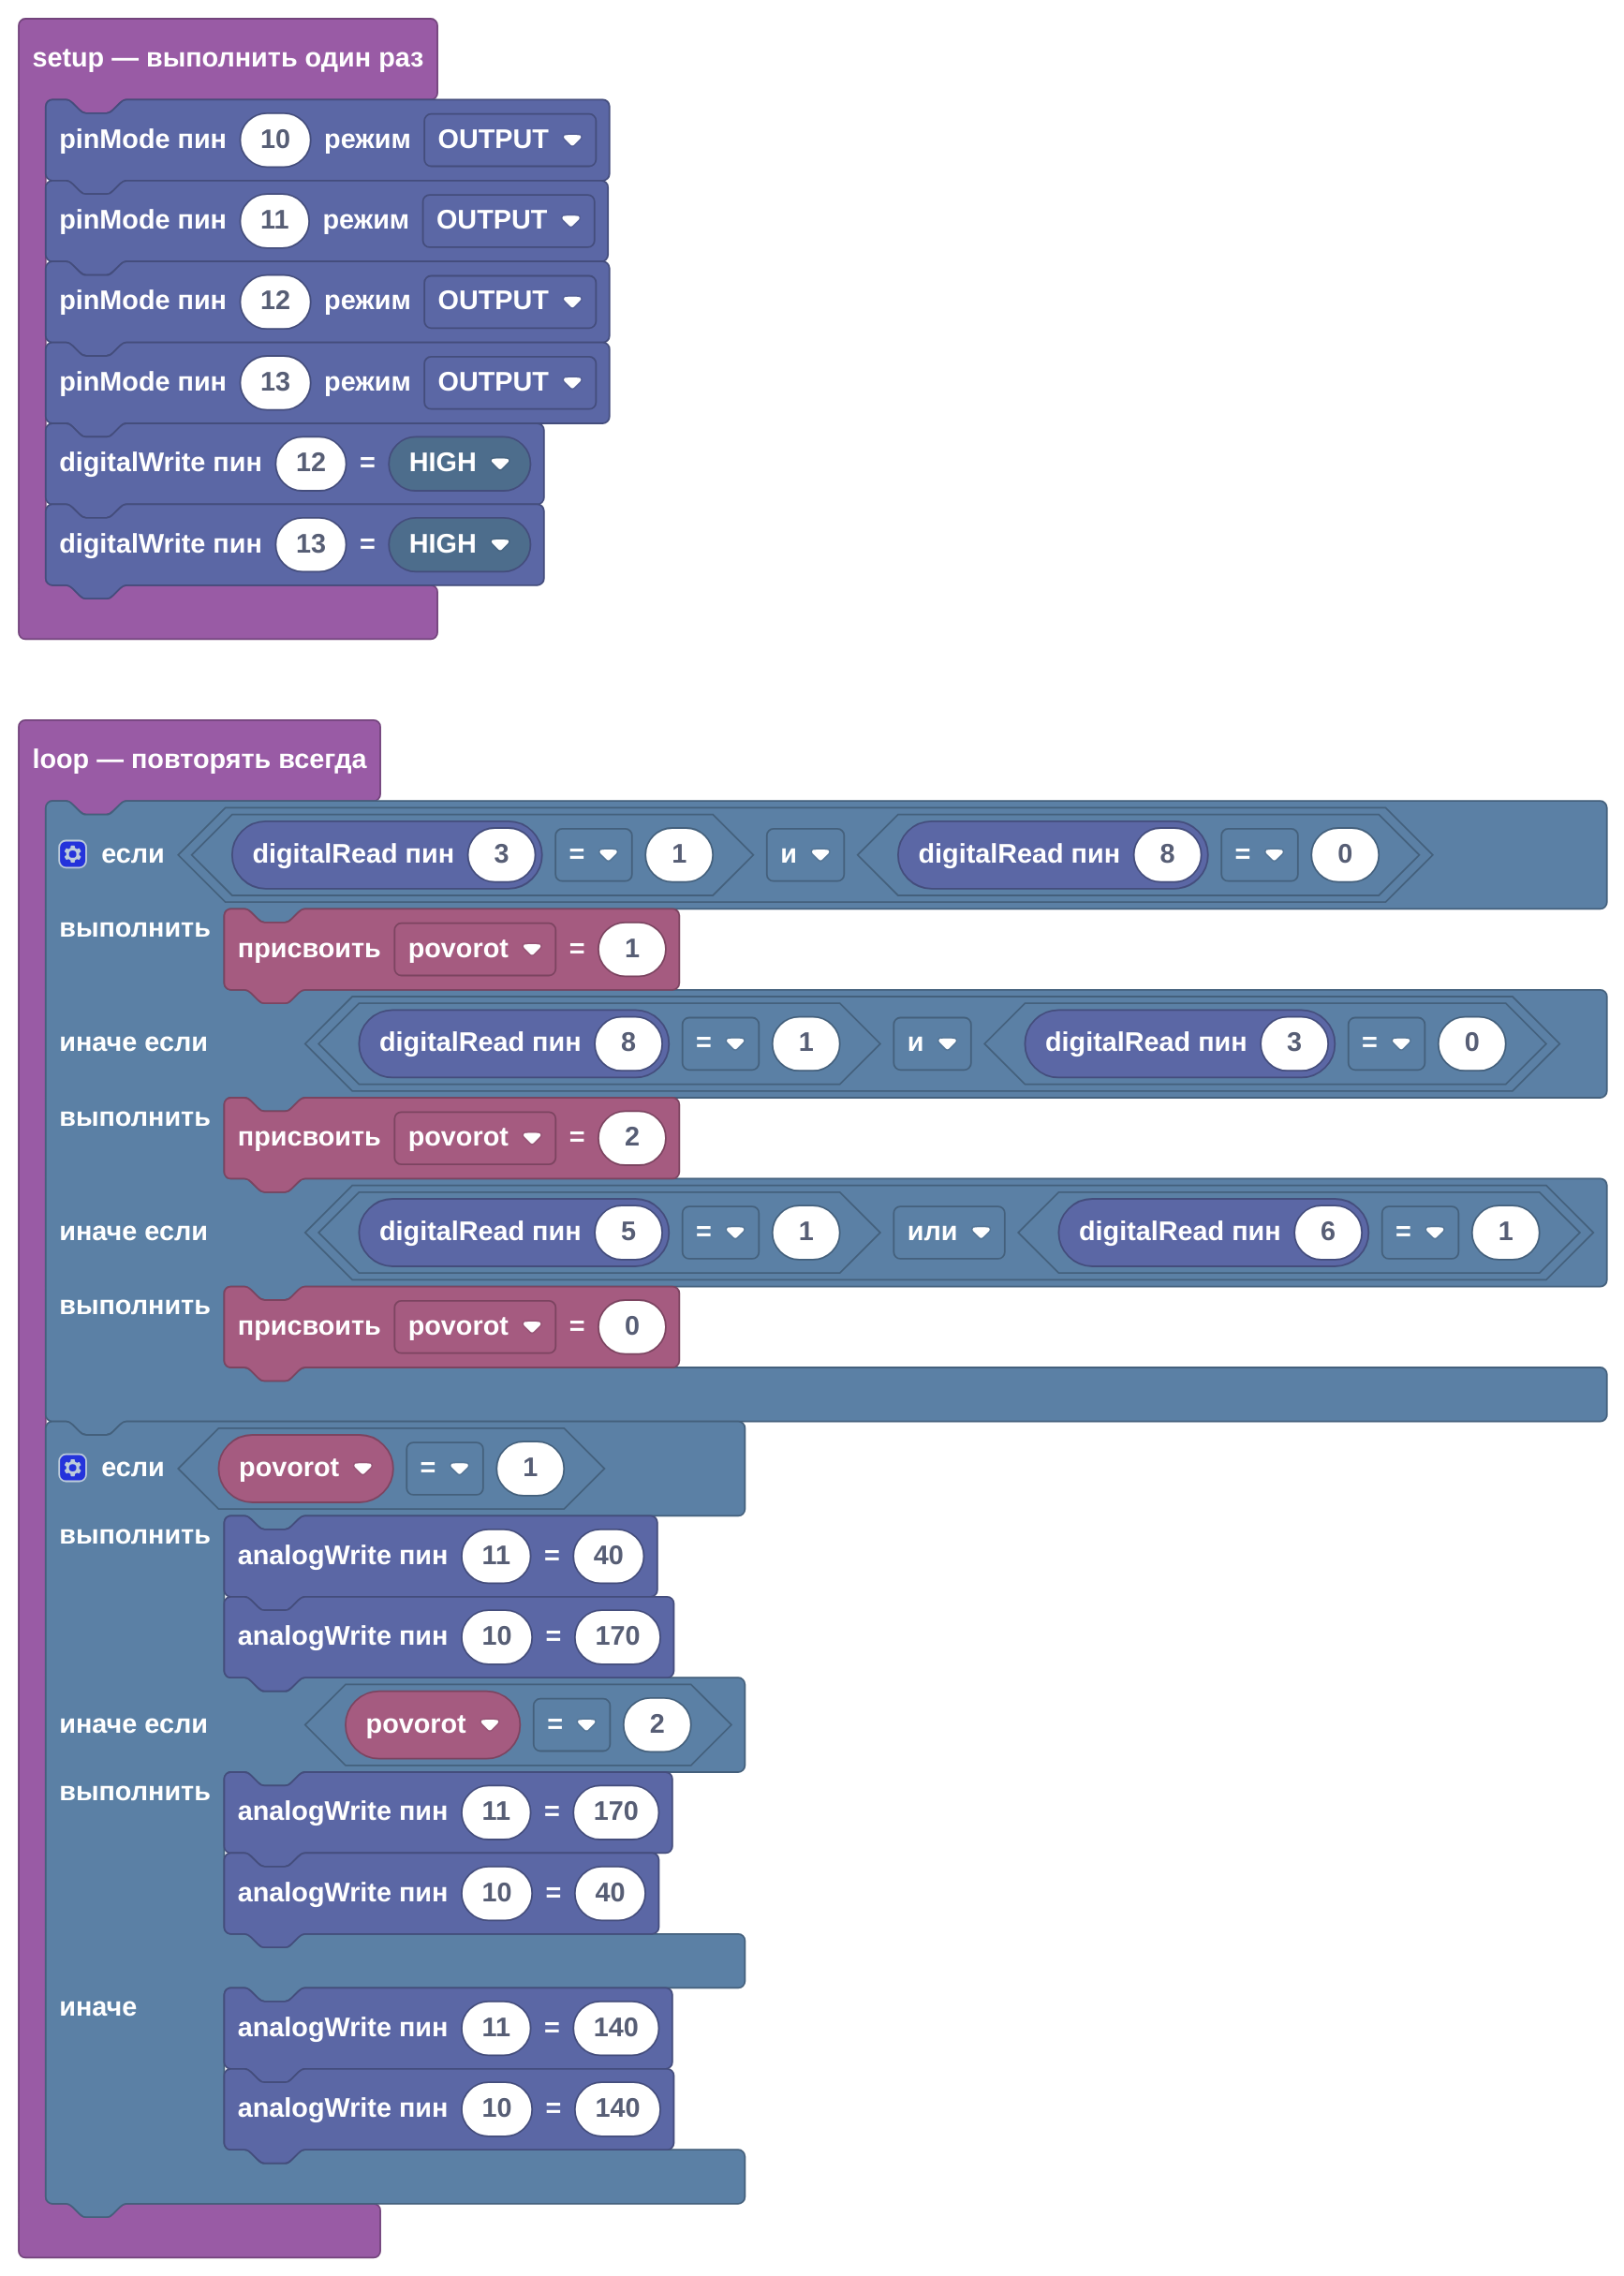
«Гонки по линии»: датчики у кромок и память робота
В игре восемь датчиков на D2–D9; берём крайние у кромок линии — D3 и D8 — и средние D5, D6. Переменная povorot — память робота: если линия ушла дальше датчика, робот продолжает поворачивать.
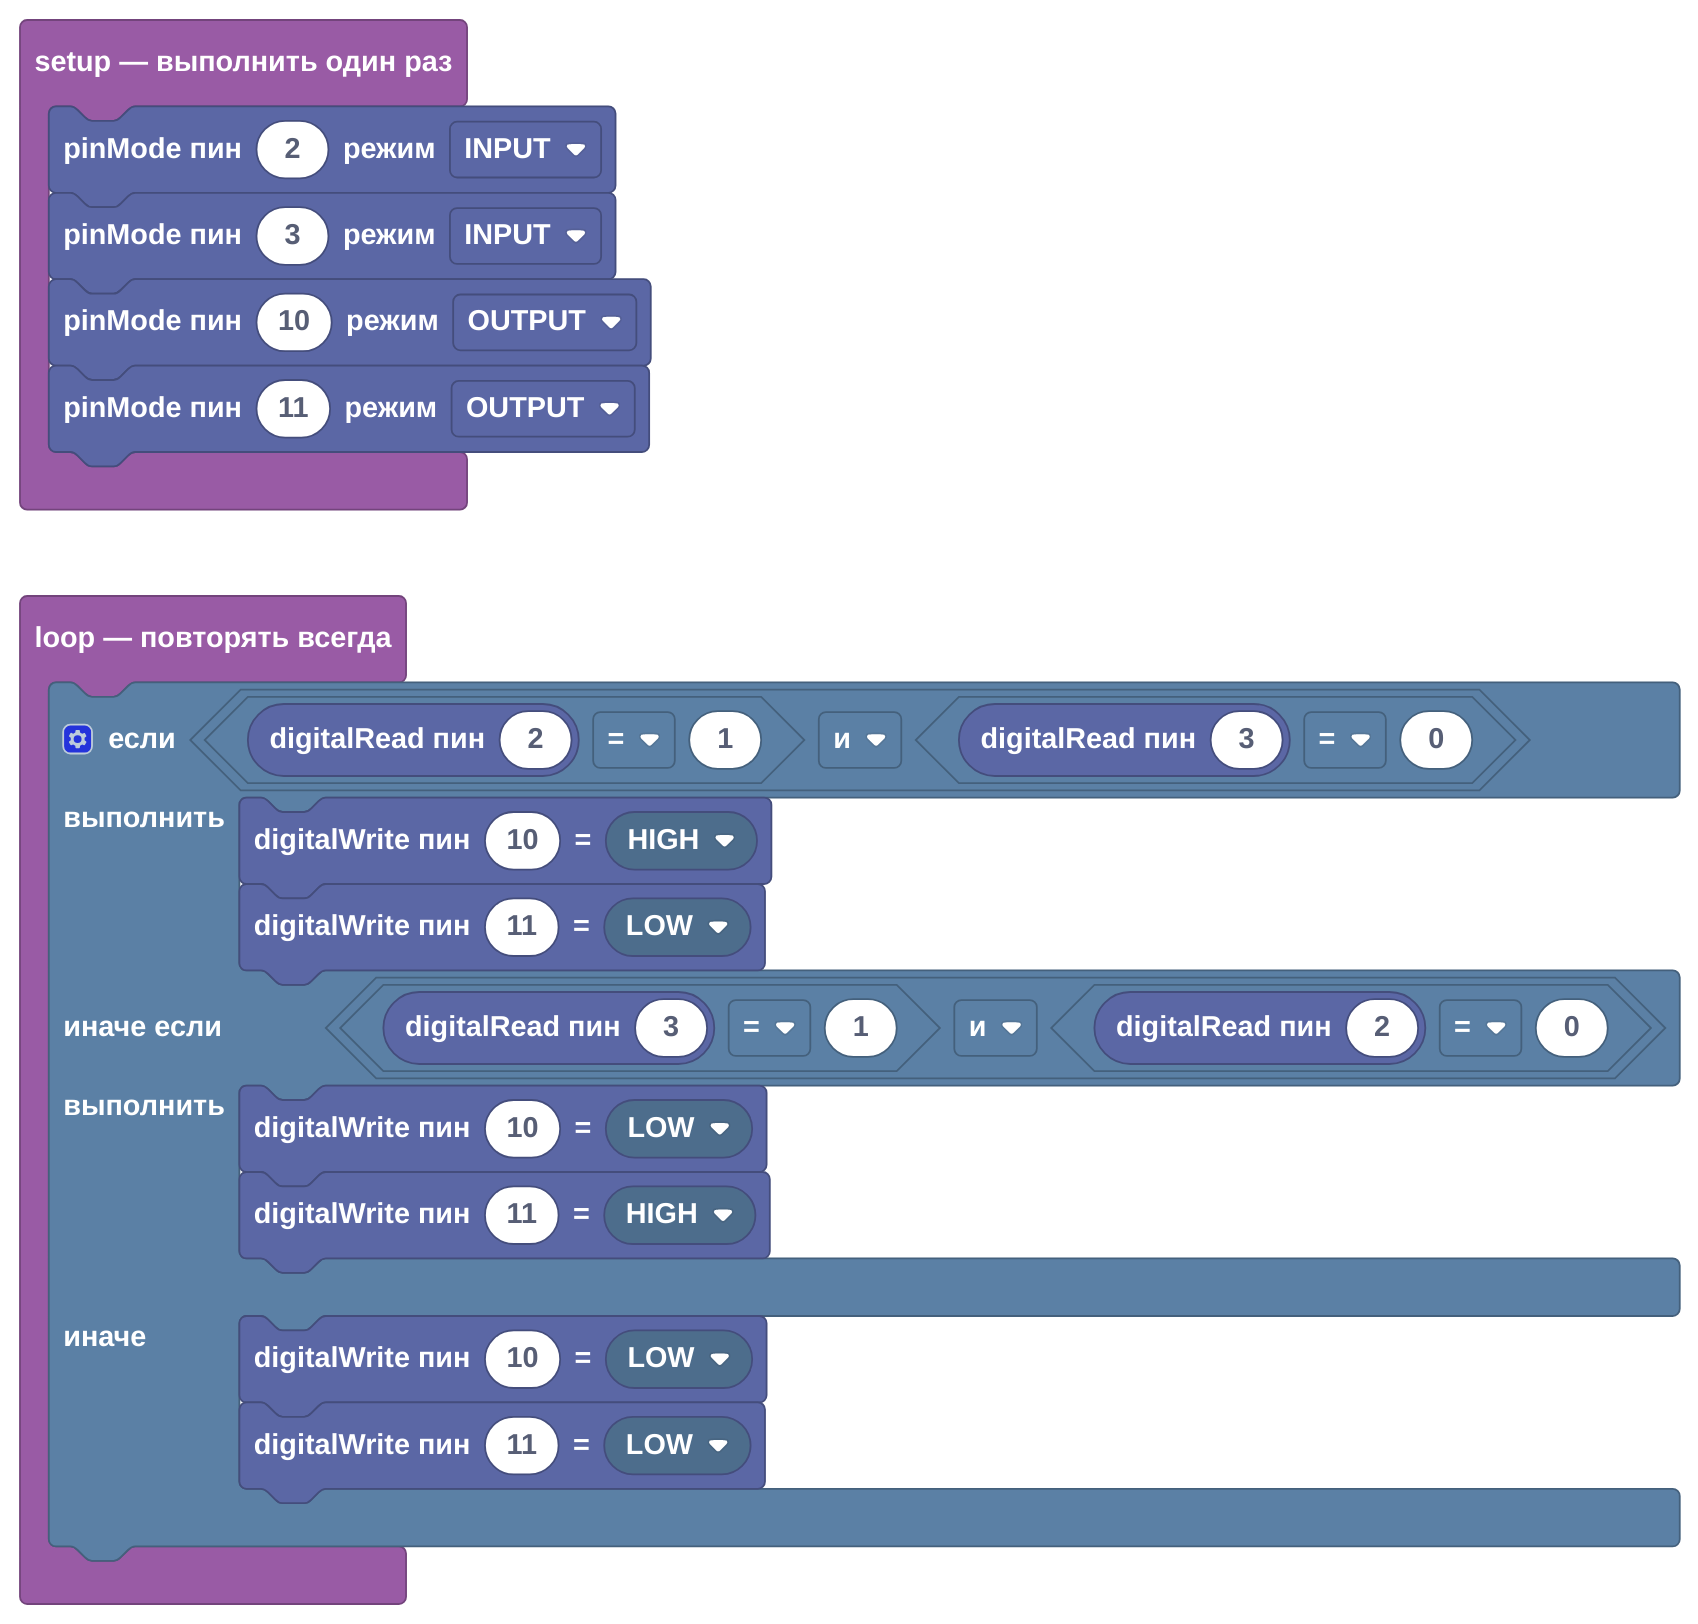
Робот-подсказчик
Практика
На вкладке «Практика»:
- Игра «Гонки по линии», трасса 1: программа на рисунке проходит три круга. Подберите скорости: быстрее на прямой — точнее в поворотах.
- «Робот-подсказчик» — в лаборатории: датчик линии там изображает переключатель — включён, значит над чёрной линией.
Подключи модуль
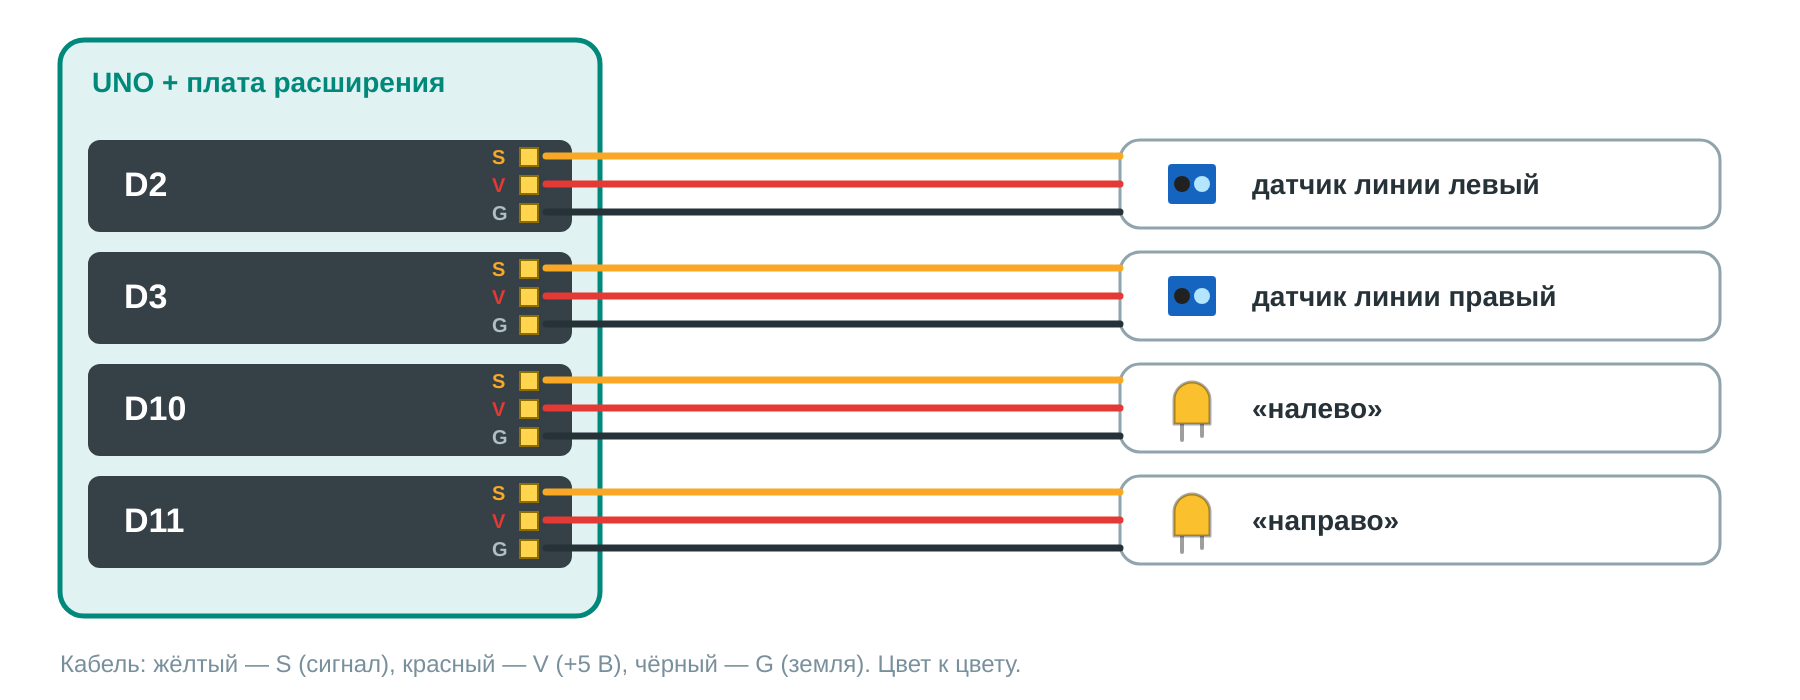
Датчики линии D2 и D3, светодиоды D10 и D11
- USB выключен. Датчики линии: левый — D2, правый — D3.
- Светодиоды «налево» — D10, «направо» — D11.
- Полоса чёрной изоленты на бумаге. Ведём над ней датчиками — светодиоды подсказывают, куда рулить.
Частые ошибки
| Что видно | Почему | Что делать |
|---|---|---|
| всегда «белое» | датчики слишком высоко над бумагой | 5–10 мм над поверхностью |
| робот уезжает от линии | повороты перепутаны | линия слева — левый мотор тише |
| машина сходит с линии в поворотах | нет памяти povorot | переменная povorot |
Кто справился раньше
Быстрее на прямой и медленнее в поворотах — улучшите время круга в «Гонках по линии».
Проверь себя
- Что видит датчик линии над чёрным и над белым?
- Левый датчик увидел линию. Куда поворачивать?
- Зачем роботу переменная povorot?
Домой
Нарисуйте трассу для робота на листе бумаги: где ему будет трудно?