Занятие 24
Мобильный робот. Езда по линии
- Устройство из жизни
- Робот-пылесос, складской робот, автопилот, который держит полосу.
- Новые понятия
- датчик линии, алгоритм «два датчика», скорость и точность
- Детали на пару
- 2 датчика линии TCRT5000, 2 светодиода; шасси с моторами и драйвером — по возможности
- В PinHIL
- Игра «Гонки по линии», трасса 1 — собрать машину и пройти круг ЕСТЬ · Робот-подсказчик — два датчика линии подсказывают, куда рулить ЕСТЬ
- Игра
- Классная гонка по линии ЕСТЬ
Что делаем сегодня
Робот-пылесос, складской робот, автопилот, который держит полосу, — все смотрят датчиками, думают программой и действуют моторами. Сегодня вы соберёте робота, который едет по линии: в игре и на столе.
Новое
- Робот — это круг: датчики → решение → моторы.
- Датчик линии — видит чёрное и белое.
- Алгоритм «два датчика».
- Скорость против точности.
Робот — это круг
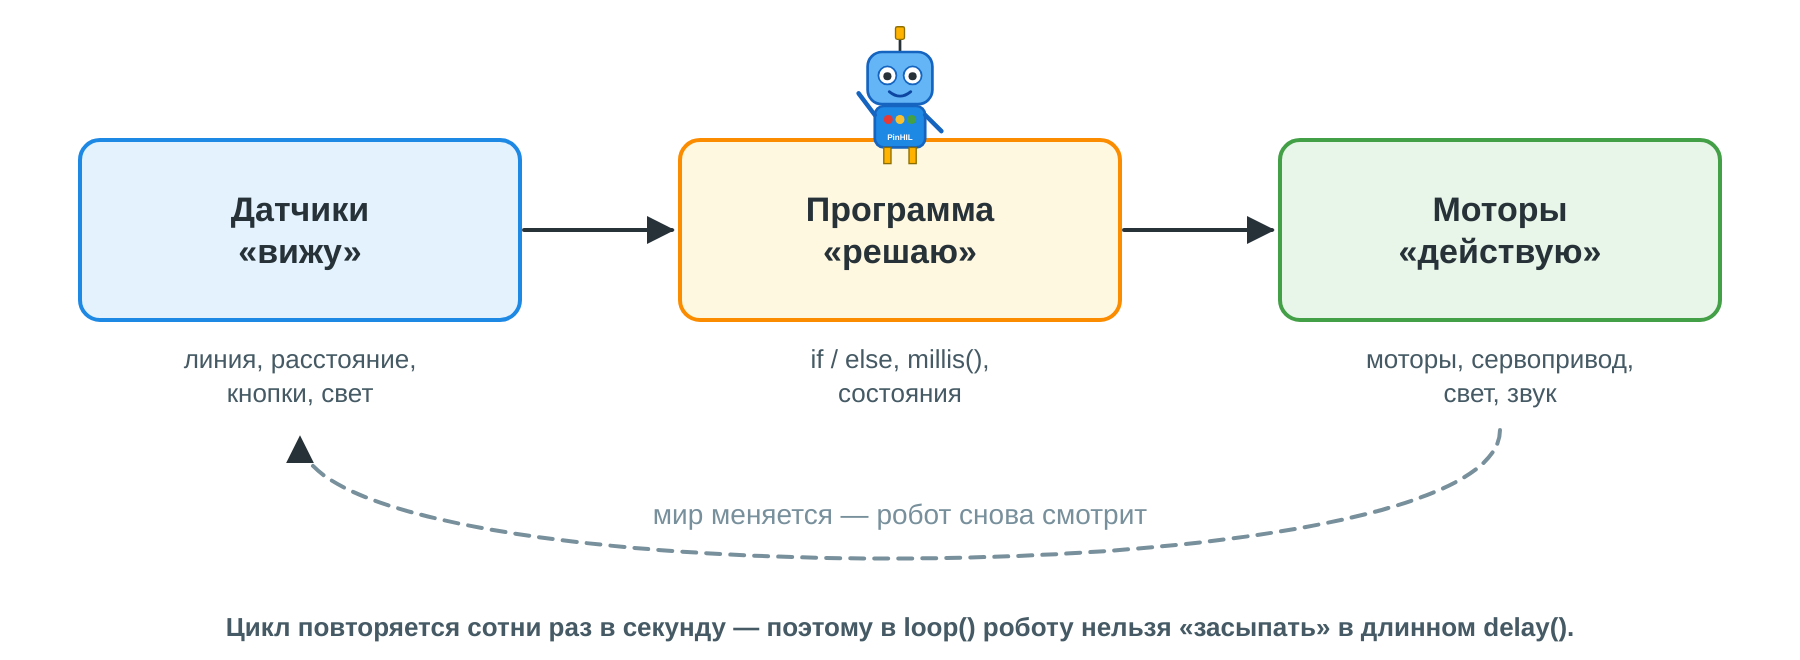
Датчики → решение → моторы — и снова
Робот смотрит датчиками, решает программой, действует моторами — мир от этого меняется, и робот снова смотрит. Круг повторяется сотни раз в секунду, поэтому в loop() роботу нельзя «засыпать» длинными паузами.
Датчик линии
ИК-датчик светит невидимым светом вниз и ловит отражение: белое отражает, чёрное поглощает. У большинства модулей TCRT5000 над чёрным выход HIGH, над белым LOW, — но бывает и наоборот. Проверьте свой датчик по монитору порта, прежде чем писать условие.
Алгоритм «два датчика»
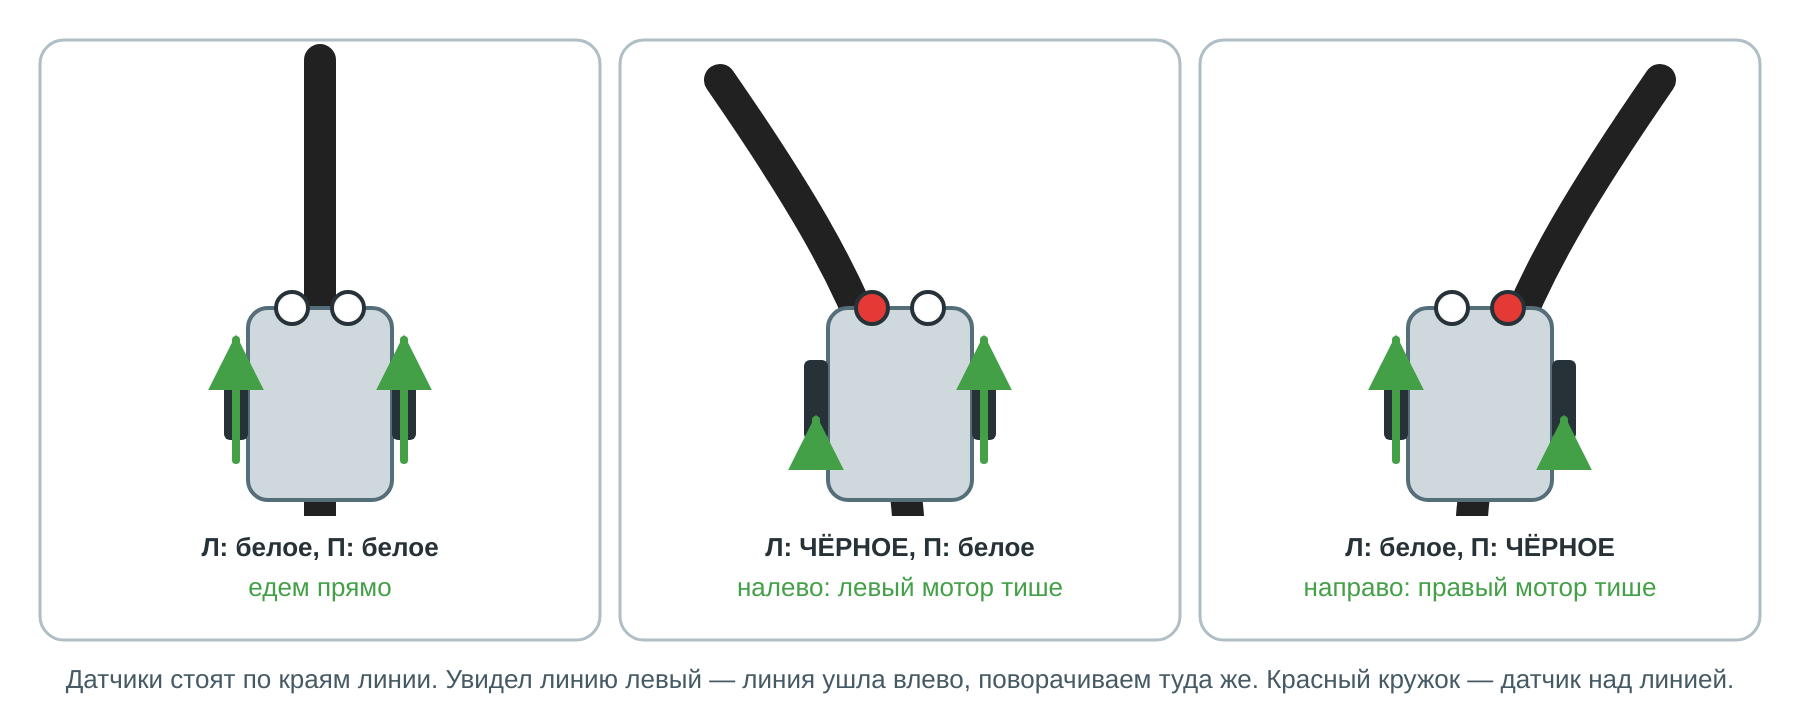
Робот поворачивает в сторону датчика, который увидел линию
Два датчика стоят по краям линии. Увидел линию левый — линия ушла влево, поворачиваем туда же: левый мотор тише, правый быстрее. Увидел правый — наоборот. Оба на белом — едем прямо.
Важно. Если линия ушла дальше датчика, робот её теряет. Помогает память: переменная «куда рулили в прошлый раз». Линию потеряли — продолжаем рулить туда же.
Команды занятия
| Запись | Что значит |
|---|---|
digitalRead(3) == HIGH | датчик над линией |
if (left && !right) | линия ушла влево |
int turn = 0; | память: −1 налево, 1 направо, 0 прямо |
analogWrite(11, 40); analogWrite(10, 170); | левый мотор тише — поворот налево |
Практика
На вкладке «Практика»:
- Игра «Гонки по линии», трасса 1: восемь датчиков на D2–D9, моторы на D10–D13. Соберите машину и пройдите круг.
- «Робот-подсказчик» — в лаборатории: датчики и светодиоды подсказывают, куда рулить. Датчик линии там изображает переключатель.
- Из задачника: «Перекрёстки» — счёт поперечных линий.
Соберём на плате
Понадобится: 2 датчика линии TCRT5000, 2 светодиода, резисторы 220 Ом, лист бумаги с полосой чёрной изоленты; шасси с моторами — по возможности.
- USB отключён. Датчики: левый — D2, правый — D3, питание 5V и GND.
- Светодиоды «налево» — D10, «направо» — D11.
- Сосед проверяет — подключаем USB.
- Печатайте показания датчиков: что над чёрным, что над белым?
- Подсказчик: линия ушла влево — «налево», вправо — «направо».
- Есть шасси — вместо светодиодов моторы: «налево» — левый мотор тише.
Чувствительность датчика настраивают подстроечником; высота над полом — 5–10 мм.
Частые ошибки
| Что видно | Почему | Как исправить |
|---|---|---|
| робот уходит от линии | условие «наоборот» для своего модуля | проверить уровни по монитору порта |
| всегда «белое» | датчики слишком высоко | 5–10 мм над поверхностью |
| робот разворачивается от линии | повороты перепутаны | линия слева — левый мотор тише |
| робот «проскакивает» повороты | delay в цикле езды | никаких длинных пауз в loop() |
Проверь себя
- Из каких трёх частей состоит круг любого робота?
- Почему ИК-датчик видит разницу между чёрным и белым?
- Левый датчик увидел линию, правый — нет. Куда поворачивать?
- Зачем роботу память о том, куда он рулил?
- Почему в
loop()робота не ставят длинныхdelay()?
Для сильных
- П-регулятор: поворот пропорционален разнице показаний датчиков.
- Трассы 2 и 3 «Гонок по линии» по всем восьми датчикам.
- На вкладке «Практика» — «Перекрёстки».
Домой
Понаблюдайте за роботом-пылесосом, если он есть дома или у знакомых: как он понимает, что впереди стена?
Практика
Задания для продвинутых
- ★ Перекрёсток. Оба датчика на чёрном — это перекрёсток: проехать прямо и посчитать перекрёстки.
- ★ Финиш. Остановиться на поперечной финишной линии после трёх кругов.
- ★ Автокалибровка. На старте робот покачивается над линией, запоминает минимум и максимум каждого датчика и сам выбирает порог.
- ★★ П-регулятор. Поворот пропорционален разнице показаний датчиков, а не «влево — вправо»: езда плавнее, круг быстрее.
- ★★ Потерял линию. Оба датчика на белом дольше 0,5 с — поиск: поворот в ту сторону, где линия была видна последней.
- ★★ Препятствие. На линии стоит предмет: дальномер показал ближе 15 см — остановка и ожидание, пока путь не освободится.
- ★★ Складской робот. Доехать по линии до станции N (счёт перекрёстков), постоять 3 секунды и вернуться на базу.
- ★★ Трасса 2. Пройдите вторую трассу «Гонок по линии» и улучшите время круга на 10 %. PinHIL
- ★★★ ПИД. Третья трасса «Гонок по линии»: настройте коэффициенты P, I, D по восьми датчикам и уложитесь в норматив круга. PinHIL
- ★★★ Сумо: последний уровень. В «Битве роботов» победите соперника с самым сильным уровнем ИИ. PinHIL